Endüstriyel tesislerde, lojistik depolarında ve otonom hava/kara araçlarının (AGV/AMR/İHA) operasyonel süreçlerinde, bir noktadan diğerine en verimli şekilde ulaşmak temel bir mühendislik problemidir. Geleneksel rota planlama yöntemleri çoğunlukla statik haritalar üzerinde en kısa yolu bulmaya odaklanırken; modern siber-fiziksel sistemler kinematik kısıtları, anlık rüzgâr/hava akımı gibi çevresel faktörleri ve dinamik engelleri hesaba katmak zorundadır. Matematiksel optimizasyon modellerinden biri olan Karışık Tamsayılı Doğrusal Programlama (Mixed Integer Linear Programming – MILP), otonom araçların hem en düşük enerjiyle hem de çarpışma risklerini sıfırlayarak en optimum rotayı çizmesini sağlayan en güçlü deterministik yaklaşımlardan biridir.
Güvenli Rota Optimizasyonunun Matematiksel Altyapısı ve MILP Kısıtları
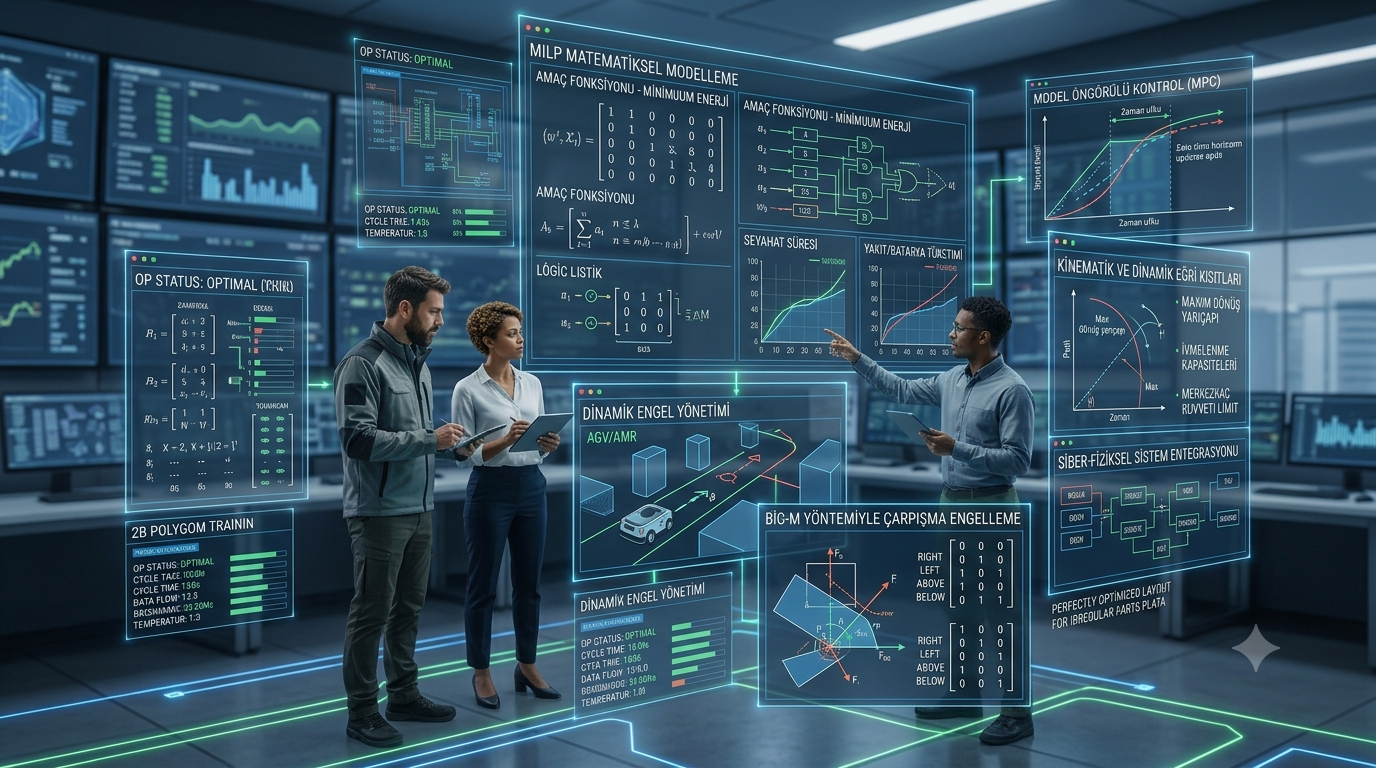
Otonom bir sistemin izleyeceği yolu matematiksel olarak modellemek, fiziksel kısıtlar ile optimizasyon hedeflerini (amaç fonksiyonu) bir araya getirmeyi gerektirir. MILP, bu süreçte hem sürekli değişkenleri (hız, konum, zaman) hem de tamsayılı/bölünemeyen kararları (engele çarpmama durumu, belirli bir rotanın seçilip seçilmemesi) aynı matris içerisinde çözer.
Amaç Fonksiyonu ve Minimum Enerji Tüketimi
Optimizasyon modelinin temel hedefi genellikle seyahat süresini veya toplam enerji tüketimini minimize etmektir. Bir otonom planlayıcı, aracın motor tork sınırlarını veya aerodinamik sürüklenme katsayılarını doğrusal denklemler halinde sisteme girdi olarak verir. Örneğin, hava akımlarından veya termal kaynaklardan maksimum seviyede faydalanarak en az yakıt/batarya harcayacak eğriler matematiksel olarak optimize edilir.
Dinamik Engeller ve Big-M Yöntemiyle Çarpışma Engelleme
Sahadaki en büyük zorluk, rotanın üzerinde aniden beliren veya hareket halinde olan engellerdir. Aracın bir engelin “sağından mı, solundan mı, üstünden mi yoksa altından mı” geçmesi gerektiği kararı, tamsayılı (0 veya 1) mantıksal değişkenlerle modellenir. Matematikteki Big-M yöntemi kullanılarak, eğer araç engelin dışındaysa kısıtların gevşetilmesi, engel sınırına yaklaştığında ise kesinlikle içeri girmesini engelleyecek katı sınırların (access control matrices) devreye alınması sağlanır. Bu sayede araç, engeller etrafında milimetrik hassasiyette güvenli koridorlar çizer.
Gerçek Zamanlı Rota Güncelleme ve Kinematik Sınırlar
MILP modelleri çok yüksek doğruluk sunsa da, parça sayısı ve engel kombinasyonları arttıkça hesaplama karmaşıklığı büyür. Bu nedenle endüstriyel yazılımlarda bu matematiksel modeller belirli pencerelere bölünerek çalıştırılır.
Model Öngörülü Kontrol (MPC) ile Entegrasyon
Statik bir MILP çözümü tüm rota için tek seferde hesaplama yaparken, Model Öngörülü Kontrol (MPC) mimarisiyle birleştirildiğinde rota dinamik hale gelir. Araç, sensörlerinden (LiDAR, radar veya kameralar) gelen anlık verilerle haritasını günceller ve MILP algoritmasını sadece önündeki belirli bir zaman ufku (time horizon) için tekrar koşturur. Böylece hareketli bir diğer araçla veya personelle karşılaştığında rotasını mikrosaniyeler içinde yeniden çizebilir.
Kinematik ve Dinamik Eğri Kısıtları
Gerçek dünyadaki hiçbir araç anlık olarak 90 derece dönemez veya sonsuz ivmeyle hızlanamaz. MILP denklemlerine aracın maksimum dönüş yarıçapı, merkezkaç kuvveti sınırları ve ivmelenme kapasiteleri entegre edilir. Sonuç olarak üretilen rota, sadece kağıt üzerinde en kısa yol değil, aracın fiziksel eklemlerinin ve motorlarının sorunsuz şekilde takip edebileceği uygulanabilir düzgün bir eğri (trajectory) olur.
Siber-Fiziksel Sistemlerde İleri Mühendislik ve Optimizasyon Vizyonu
Matematiksel optimizasyon modellerini sahadaki gömülü sistem donanımlarıyla, gerçek zamanlı işletim sistemleriyle (RTOS) ve endüstriyel haberleşme hatlarıyla buluşturmak, ileri düzey yazılım ve algoritma mühendisliği yetkinliği gerektirir. Soyut matematiksel formülleri otonom sistemlerin güvenle takip edebileceği kararlı yazılımlara dönüştüren projeler, dijital sanayi dönüşümünün temel yapı taşlarıdır.
Özellikle otonom yazılım mimarileri, matematiksel optimizasyon motorları ve siber-fiziksel sistem koruması alanlarında güçlü mühendislik kaslarına sahip olan, Metalojik gibi yenilikçi şirketler, geliştirdikleri akıllı rota planlama ve otonom araç yönetim yazılımlarıyla tesislerin operasyonel güvenliğini en üst seviyeye çıkarmaktadır. Araçların duruş kalkış sürelerini minimize eden, çarpışma risklerini ortadan kaldıran ve enerji verimliliğini en üst noktaya taşıyan bu entegre projeler, sanayide otonom lojistik süreçlerin geleceğini bugünden şekillendirmektedir.
Sonuç
Karışık Tamsayılı Doğrusal Programlama (MILP) ve dinamik engel yönetimi teknolojileri, otonom araçları sadece “yolunu bulan” basit mekanizmalar olmaktan çıkarıp; fabrikanın veya arazinin tüm fiziksel dinamiklerine uyum sağlayan akıllı stratejistlere dönüştürmektedir. Matematiksel doğruluğu gerçek zamanlı sensor verileriyle harmanlayarak güvenli ve optimum rotalar üreten vizyoner üreticiler, geleceğin tamamen otonom, hızlı ve sıfır kazayla işleyen siber-fiziksel ekosistemlerini inşa eden liderler olacaktır.
Bir yanıt yazın